智能装备研发生产中的关键技术难点与解决方案
📅 2026-10-16
🔖 九江泽晟科技有限公司:自动化设备,机电配件,智能装备,设备研发,技术服务
在智能装备研发生产领域,从图纸到量产之间往往横亘着多道技术鸿沟。九江泽晟科技有限公司:自动化设备,机电配件,智能装备,设备研发,技术服务——这些业务板块的深度交织,决定了我们必须在运动控制、精密装配与系统集成之间找到平衡点。
运动控制精度的核心矛盾
多轴联动场景下,伺服电机的响应带宽与机械谐振频率常形成冲突。以SCARA机器人装配线为例,当节拍要求压缩至1.2秒/件时,传统PID整定方案会出现±0.05mm的末端抖动。我们的做法是引入陷波滤波器配合前馈补偿,将定位整定时间缩短18%,同时把重复定位精度稳定在±0.02mm以内。
关键参数与实施步骤
- 采样周期:电流环≤62.5μs,速度环≤125μs
- 滤波器配置:自适应陷波器中心频率跟踪机械共振点
- 刚度匹配:联轴器扭转刚度需≥电机转子惯量的3倍
实际操作中,建议先用扫频激励获取伯德图,再离线计算补偿参数。注意避免过度滤波导致相位裕度不足,通常相位裕度应保持在45°~60°区间。
机电配件选型与热管理
智能装备连续运行时的温升问题常被低估。导轨滑块在缺乏润滑监控的情况下,温升每升高10℃,磨损速率约提升1.5倍。我们为某码垛设备配套的机电配件方案中,增加了PT100温度传感器与自动润滑周期联动逻辑,使直线模组寿命从8000km延长至12000km。
常见问题集中在谐波减速器的背隙漂移上。若发现重复定位精度逐月下降,优先检查柔轮与刚轮的配合间隙,而非直接调整控制参数。
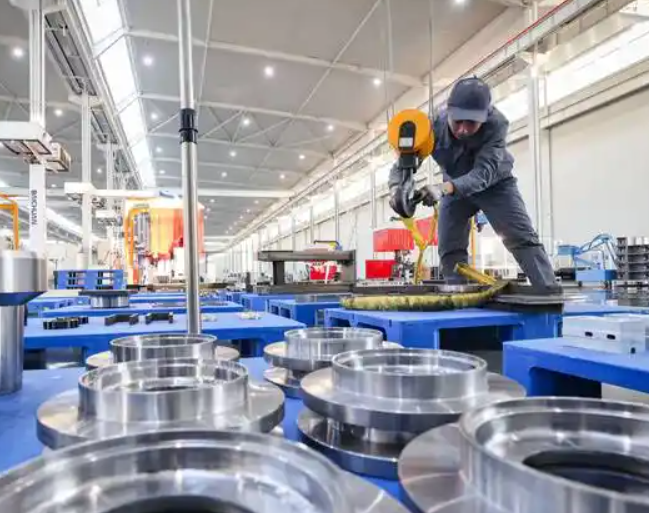
九江泽晟科技有限公司:自动化设备,机电配件,智能装备,设备研发,技术服务的一体化能力,让我们能在样机阶段就完成热-力耦合仿真,把现场调试周期压缩30%以上。设备研发的本质,是让每一个技术决策都有数据支撑,而非依赖经验试错。