九江泽晟科技有限公司自动化智能装备核心技术解析与研发进展
自动化智能装备核心技术解析与研发进展
九江泽晟科技有限公司深耕工业自动化领域多年,围绕自动化设备、机电配件与智能装备的系统集成展开技术攻关,逐步构建起从核心部件选型到整机控制算法落地的完整研发链路。当前公司产品线覆盖精密装配、在线检测、物料转运等多个工艺场景,服务客户涉及电子制造、汽车零部件及新能源配套行业。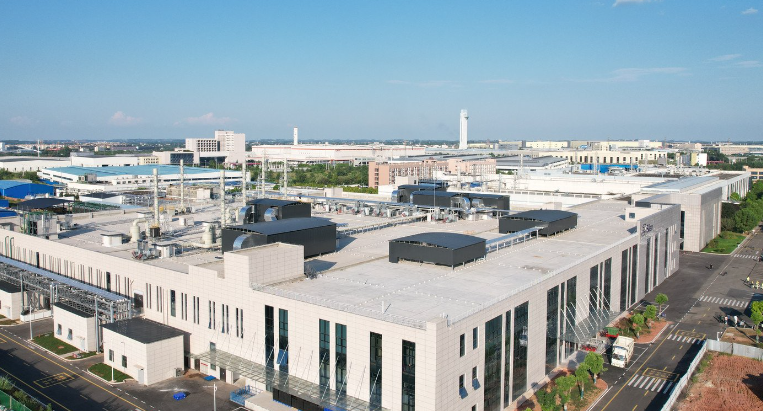
核心技术与关键参数
在自动化设备的运动控制层面,公司采用基于EtherCAT总线的多轴同步架构,伺服周期可压缩至1ms以内,重复定位精度稳定在±0.02mm。机电配件方面,自研的柔性夹爪模块适配0.5–8kg负载区间,换型时间控制在3分钟以内,显著降低了多品种小批量生产中的停机损耗。智能装备的视觉引导系统则集成了亚像素级边缘提取算法,配合远心镜头方案,在Ø20mm视野内检测精度可达5μm。
设备研发团队在结构设计与控制逻辑之间建立了协同仿真流程:先用有限元分析验证机架刚性,再将模态数据导入运动控制模型进行增益整定。这套方法使新机型从方案冻结到样机联调的周期压缩了约25%。技术服务环节同步输出参数化调试手册,便于客户现场工程师快速完成产线切换。
典型作业流程与注意事项
以一套典型的智能装配单元为例,标准作业流程如下:
- 上料工位由振动盘与直振轨道完成零件定向排列,光电传感器触发节拍信号;
- 六轴机械手配合力控法兰抓取工件,接触力阈值设定在15–25N区间;
- 视觉相机完成位姿纠偏,将偏差量反馈至运动控制器进行二次补偿;
- 压装工位执行位移-压力双闭环监控,曲线异常自动剔除至NG缓存区;
- 成品经在线检测后由输送线分流至包装或返修通道。
需要特别留意的是,力控参数的整定必须与实际工件刚度匹配,过高的接触力阈值可能导致薄壁件隐性变形;视觉标定周期建议不超过72小时,环境温度波动超过±3℃时应重新执行手眼标定。此外,EtherCAT网络的从站节点数增加后,需复核分布时钟同步偏差,避免多轴插补时出现轮廓误差。
常见问题与应对思路
现场调试中反馈较多的两类问题值得关注。其一是高速取放时的工件飞脱,多数情况源于夹爪闭合响应与机械手加减速曲线未做时序对齐,可通过在轨迹规划中插入提前量补偿解决。其二是视觉误判率随产线运行时间上升,通常与光源衰减或镜头污染有关,建议在智能装备中配置光源亮度自检与镜头清洁提醒功能。九江泽晟科技有限公司在技术服务响应机制中已将上述场景纳入远程诊断知识库,平均故障定位时间缩短至2小时以内。
从研发进展来看,公司下一代自动化设备平台正在导入基于模型预测控制的轨迹优化模块,目标将节拍提升12%的同时降低伺服峰值电流。机电配件的模块化程度也在持续提高,以适配更多非标集成需求。设备研发与技术服务两条线并行推进,让九江泽晟科技有限公司:自动化设备,机电配件,智能装备,设备研发,技术服务的整体能力在细分市场中形成了可复用的工程方法论。